
Liiklusloenduse meetodid: voolik, radar, kaamera või LiDAR?
Iga meetod loendab sõidukeid. Need erinevad selle poolest, mida nad veel näevad, kui kaua nad vastu peavad, mis maksab nende ümberpaigutamine ja mida need tähendavad privaatsusele avalikul tänaval.
Sellel lehel
Liiklusloenduse meetodid on viisid, kuidas loendada teel või tänaval sõidukeid suuna ja tunni kaupa. Selles juhendis võrdleme pneumaatilisi voolikuid, radarit, kaameraid ja LiDARi: mida igaüks registreerib, kus see alt veab ja mida see tähendab privaatsusele. Bumbee Labs on välja töötanud Euroopa ainsa külastajate loendamise meetodi, mille on heaks kiitnud andmekaitseasutus.
Kuidas erinevad voolik, radar, kaamera ja LiDAR liiklusloenduses?
| Meetod | Mida registreerib | Privaatsus | Paigaldus | Sobib kõige paremini |
|---|---|---|---|---|
| Pneumaatiline voolikloendur | Telgede impulsid üle sõiduraja paigaldatud kummivoolikutest | Registreerib telgede impulsse | Voolikud üle sõiduraja, mis kuluvad ja tulevad lahti | Lühiajaline loendus sujuva liiklusega teel |
| Radariga liiklusloendur | Sõidukite olemasolu ja kiirus; linna segaliikluses kitsam pilt | Ei salvesta midagi, mis meenutaks isikut | Püsiv, ilmastikule avatud, vähe hooldust | Püsiv loenduspunkt avatud teel, näiteks kiirteel |
| AI-kaameraga liiklusloendus | Loendab kaamera sees ja väljastab arvud | Loendusrežiimis isikupilte ei salvestata, kuid avalikul tänaval tajutakse seda videovalvena | Kasutab kaamerariistvara, mis paljudel organisatsioonidel juba on; töö öösel ja vastuvalguses sõltub valgusest | Objektide sissepääsud ja teeninduspunktid |
| LiDAR | Liikuv geomeetria silmale ohututest laserimpulssidest (liikumise asukoht, suurus, suund ja kiirus); klassid eristatakse | Ei tekita kunagi pilti | Üks paigaldus loendab pidevalt igas valguses; uuem tehnoloogia ega ole loenduspunkti kohta kõige odavam | Segaliiklusega tänav, pidev loendus või privaatsustundlik avalik ruum |
Milline liiklusloenduse meetod sobib teele või tänavale?
Voolik, radar, kaamera või LiDAR: milline sobib meie tänavale?
Voolik üle sõiduraja sobib lühiajaliseks loenduseks sujuva liiklusega teel ja radar püsivaks loenduspunktiks avatud teel. Segaliiklusega tänaval, pideva loenduse korral või privaatsustundlikus avalikus ruumis sobib laseriga liiklusloendus LiDARi abil. AI-kaamera sobib objektide sissepääsudele ja teeninduspunktidesse.
Kuidas teada, et loendus on õige?
Loendust kontrollitakse käsitsi tehtud kontrolloendusega samal tänaval samadel tundidel. Bumbee Labs kontrollib nii iga paigaldust ja võrdleb käsitsi tehtud kontrollmõõtmisi süsteemi enda andmetega. Iga tarnija peaks oskama kirjeldada samaväärset menetlust; vaadake liiklusloenduse riigihanget.
Automaatne liiklusloendus (ATC) või käsitsi liigitav loendus (MCC)?
Automaatse liiklusloenduse (ATC) puhul pannakse teele loendur, näiteks voolik; käsitsi liigitava loenduse (MCC) puhul seisab tee ääres inimene. Mõlemad on sageli lühikesed valimid. Pidevast aegreast saab välja lugeda mis tahes perioodi keskmise, nagu AKÖL (aasta keskmine ööpäevane liiklussagedus).
Miks läheb vooliku loendus järjekordades ja väikesel kiirusel valesti?
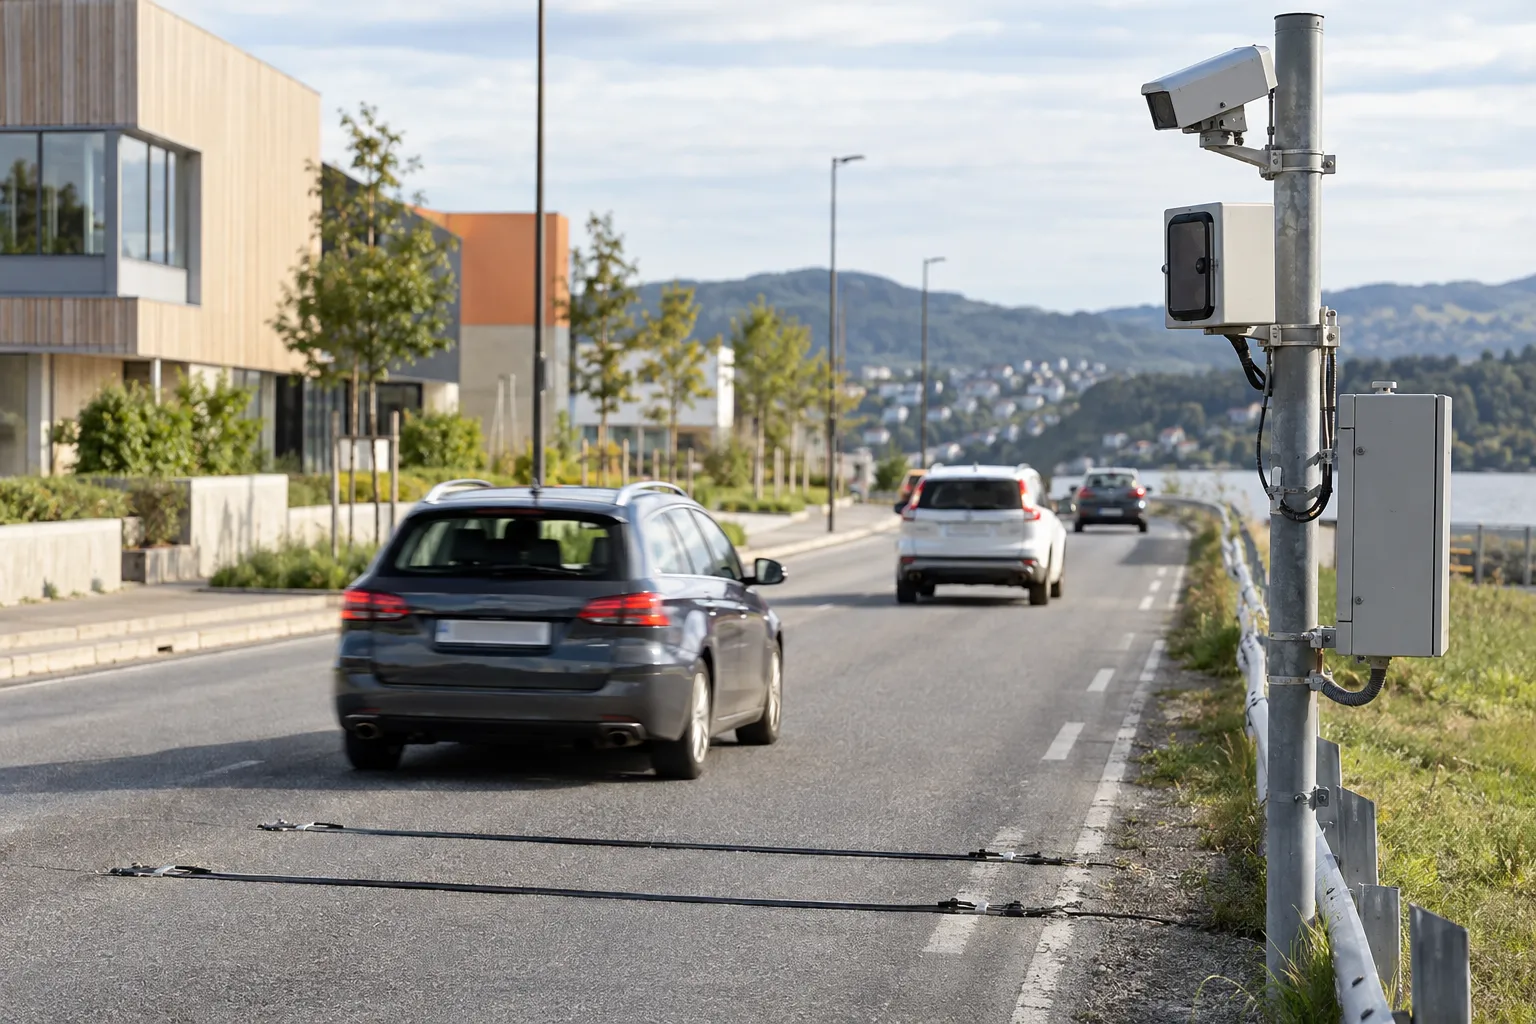
Pneumaatiline voolikloendur registreerib üle sõiduraja paigaldatud kummivoolikutest telgede impulsse ja selle täpsus langeb, kui liiklus seisab või roomab. Iga loendus on nädala või kahe pikkune valim. Voolikud ka kuluvad ja tulevad lahti ning need ei näe kõnniteid ega rattateid (vaadake jalgratturite loendust).
Kas loendus töötab ka pimedas, vastuvalguses ja lumes?
See sõltub andurist. AI-kaameraga loendamist mõjutab öösel ja vastuvalguses endiselt valgus, radar tuleb toime ilma ja pimedusega ning LiDAR mõõdab igas valguses. Tänaval väljas peab korpus taluma vihma, lund ja otsest päikest, seega seadistatakse iga paigaldus oma asukoha järgi.
Millal tasuvad püsivad loenduspunktid end ära võrreldes igal aastal renditavate voolikloendustega?
Voolikloenduse kampaania on odav, kuid iga kordus maksab uuesti ja annab uue valimi. LiDAR-riistvara ei ole loenduspunkti kohta kõige odavam. Kui arvestada vastatud küsimuse kohta, annab üks tänava pidev aegrida raha eest tavaliselt rohkem kui hulk ühe otstarbega valimeid, ning sama aegrida, mis tuleb andmetena, sobib ka hilisemateks küsimusteks.
Millistele muudele küsimustele liiklusloenduse meetodid vastavad?
- Radar sissesõiduteel, LiDAR kesklinnas: kas meetodeid saab kombineerida? Jah, meetodeid saab kombineerida. Kavandame liiklusloenduse iga objekti jaoks LiDARi ja AI-kaameratega ning need andmed jõuavad samale platvormile kui jalakäijate ja jalgratturite andmed; vaadake hübriidlahendusi.
- Liiklus linnade ja linnaosade vahel, mitte ühes punktis: mis seda mõõdab? Mobiilivõrgu andmetel põhinev mõjuala analüüs näitab päeva ja aastaaja kaupa, millistest linnaosadest inimesed tulevad, ning täiendab punktis tehtud loendusi.
- Kas meie lühikesi loendusi saab mõne püsiva punktiga AKÖL-iks (aasta keskmiseks ööpäevaseks liiklussageduseks) laiendada? Lühikese loenduse laiendamine põhineb eeldustel ülejäänud kuude kohta; liiklusuuringu pidev aegrida annab selle näitaja otse.
Kas soovite näha, milline see oleks Teie asukohas?
Korduma kippuvad küsimused
Milline liiklusloenduse meetod on lühiajalistes teeloendustes kõige levinum?
Lühiajalistes teeloendustes on endiselt põhitööriist pneumaatiline voolik: kaks kummivoolikut üle sõiduraja, mis loendavad nädal või kaks telgede tekitatud impulsse. Voolikud on odavad ja end tõestanud, kuid iga loendus on lühike valim, mitte pidev aegrida. Voolikud kuluvad, nendega on raskusi aeglase ja seisva liikluse korral ning need ei ütle midagi samal tänaval liikuvate jalakäijate ega jalgratturite kohta.
Millal on radar avatud teedel liiklusloenduseks õige valik?
Radar sobib püsivateks, ilmastikule avatud paigaldusteks, kus huvi pakub sõidukite olemasolu ja kiirus sujuva liiklusega teedel. See on vastupidav ega puuduta privaatsust, kuid annab kitsama pildi keerulises linnakeskkonnas, kus on segaliiklus, järjekorrad ja ristuvad vood.
Mida annab LiDAR linnatänava liiklusloenduses kaameratega võrreldes juurde?
Mõlemad näevad keerulisi olukordi, kuid LiDAR mõõdab geomeetriat laservalgusega ega tekita kunagi pilti. Seega pole avalikul tänaval videot, mida salvestada, maskeerida või põhjendada. LiDAR töötab ühtemoodi ka pimedas ja vastuvalguses. Sisseehitatud loendusega kaamerad väljastavad loendusrežiimis videopildi asemel arve, kuid optiline riistvara ise jätab avalikus ruumis mulje videovalvest ja see loeb.
Kas üks liiklusloenduse süsteem saab tänaval loendada korraga sõidukeid, jalgrattureid ja jalakäijaid?
Jah. Siin on tänapäevased andurid ühe otstarbega seadmetest paremad. LiDAR-paigalduse saab seadistada liikumisklasse eristama, nii et ühelt tänavalt tulevad sõidukid, jalgratturid ja jalakäijad eraldi aegridadena ühte armatuurlauda. Just seda vajavad segakasutusega linnaruumi planeerimisküsimused.
Kuhu see kuulub
Kuulub teema alla
Valdkonnad ja segmendid
Väljakutsed
Mõõdikud
Platvorm ja integratsioonid
Andmekaitse:GDPR ja külastajate loendamineIMY otsusGDPR ja liiklusloendusTehisintellekti määrus (AI Act)