LiDAR versus camera bij personentelling
Een camera telt door een beeld te interpreteren; LiDAR telt door afstand te meten met licht. De keuze begint bij de ruimte, niet bij het specificatieblad.
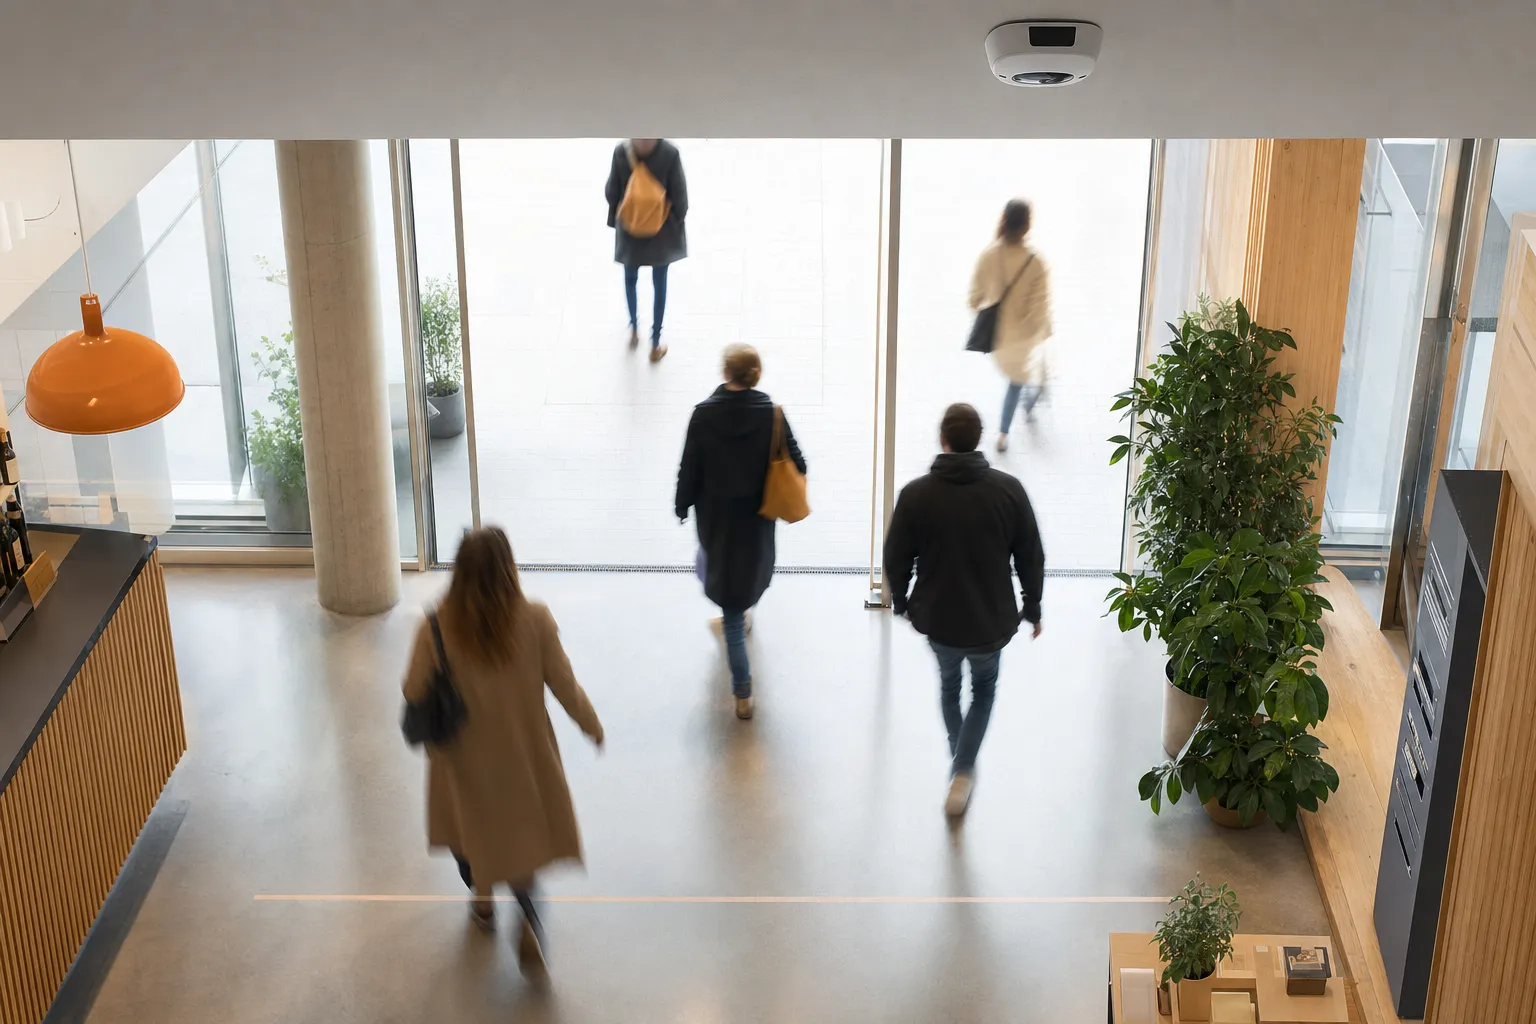
Elk precisietelproject komt bij dezelfde splitsing. Aan de ene kant een camera: vertrouwde hardware die telt door te interpreteren wat ze ziet. Aan de andere kant LiDAR: een lasersensor die telt door te meten waar dingen zijn. Beide leveren exacte tellingen per richting en live bezetting. Beide kunnen privacy-first draaien. Maar ze komen er langs fundamenteel verschillende routes, en die routes bepalen welke bij jouw ruimte past, of dat het eerlijke antwoord “allebei” is.
Hoe elke methode werkelijk werkt
Een telcamera is een computer die kijkt. Een AI-telcamera is een standaard netwerkcamera met de telintelligentie ingebouwd in het apparaat: ze analyseert video op het moment zelf, herkent mensen die een lijn passeren of zich in een zone bevinden, en stuurt getallen door: exacte in/uit, bezetting, wachtrijmetrieken. In telmodus worden geen persoonlijke beelden opgeslagen en geen individuen geïdentificeerd; alleen de getallen verlaten de camera. Het naaste familielid, de speciale 3D-telsensor, is een speciaal gebouwd apparaat voor bovenhoofdse montage met stereozicht of time-of-flight, boven een deuropening geplaatst om één ding buitengewoon goed te doen.
LiDAR-personentelling maakt helemaal geen beeld. De sensor tast zijn omgeving af met snelle, oogveilige laserpulsen, meet de looptijd van de reflecties en bouwt zo een live driedimensionale kaart van alles wat beweegt. Mensen verschijnen als anonieme puntenwolken met een positie, een hoogte en een bewegingsrichting: geometrie in beweging, precies genoeg om ze nauwkeurig te tellen en niets meer.
De ene methode interpreteert een beeld; de andere meet afstand. Alles wat ze in de praktijk onderscheidt, volgt uit dat verschil.
Waar camera’s winnen, waar LiDAR wint
Bij een goed verlichte, duidelijk afgebakende ingang doen de twee methoden hetzelfde werk. De verschillen verschijnen zodra de omstandigheden lastiger worden, en ze laten zich netjes sorteren in vier vragen over de ruimte.
Licht
Een camera heeft een scène nodig die ze kan lezen. Moderne telcamera’s kunnen veel aan, maar optische meting blijft uiteindelijk gebonden aan de lichtomstandigheden. LiDAR brengt zijn eigen licht mee: lasermeting is onafhankelijk van omgevingslicht en presteert hetzelfde op het middaguur, ‘s nachts en in volledige duisternis. Voor arena’s na sluitingstijd, terminals voor zonsopgang of elke ruimte waar verlichting een optisch systeem zou hinderen, merkt de laser het verschil niet.
Buiten
Buiten tellen is waar de kloof groter wordt. Voorpleinen, stadspleinen, OV-knooppunten en openluchtlocaties combineren wisselend daglicht, weer en brede zichtlijnen: omstandigheden die optische systemen op de proef stellen maar lasermeting onberoerd laten. De praktische kanttekening zit in de hardware, niet in de methode: buitenunits hebben weerbestendige behuizingen nodig en een plaatsing die regen, sneeuw en directe zon doorstaat. En omdat LiDAR bewegende geometrie meet en niet specifiek voetgangers, kan dezelfde sensorfamilie ook voertuigen en fietsen tellen en parkeerbezetting meten: één gemeten beeld van de deur tot aan de stoeprand.
Precisie in drukke stromen
Als mensen dicht op elkaar lopen (een piek bij een gate, een drukke stationshal, een gang in de spits) moet een telsysteem individuen gescheiden houden om de telling exact te houden. Hier verdient de driedimensionale puntenwolk van LiDAR zijn plek: elke persoon is een aparte puntencluster in de ruimte, dus de methode houdt mensen die dicht op elkaar lopen betrouwbaar gescheiden. Camera’s blijven een sterke keuze bij afgebakende ingangen waar stromen gekanaliseerd zijn; LiDAR brengt die precisie naar de open, ongekanaliseerde ruimtes waar menigten zich werkelijk als menigten gedragen.
Kosten per gedekt oppervlak
Bij een enkele deuropening is een camera moeilijk te verslaan, zeker waar camera-infrastructuur al bestaat of gepland is: het apparaat dat een punt bewaakt, kan het ook meten, en dezelfde hardware kan later desgewenst doorgroeien naar videobeveiliging. Wachtrijmetrieken bij kassa’s en servicepunten zijn ook cameraterrein. Maar de economie kantelt zodra het oppervlak groeit: in brede of open ruimtes kan één wide-area LiDAR-unit dekken waar anders veel bovenhoofdse camera’s voor nodig zijn. Voor een atrium, een plein of een stationshal is “minder apparaten, meer vloer” het verschil dat het budget bepaalt. Tel deuren in cameralogica; tel vierkante meters in LiDAR-logica.
Het privacyverschil: geen beeld versus verwerkt beeld
Goed uitgevoerd leveren beide methoden dezelfde output: anonieme, geaggregeerde statistiek over een ruimte, nooit over mensen. Maar ze bereiken die uitkomst langs verschillende routes, en voor een privacytoetsing telt de route.
Camera-personentelling beantwoordt de privacyvraag met verwerkingsregels. De video wordt op het moment zelf op het apparaat geanalyseerd, alleen getallen verlaten de camera, er worden geen persoonlijke beelden opgeslagen, geen individuen geïdentificeerd. Goed ontworpen en goed beheerd is dat een solide antwoord: zo wordt cameratelling onderdeel van AVG-proof bezoekersanalyse, en zo draaien wij elke camera-installatie.
LiDAR neemt de vraag weg in plaats van haar te beantwoorden. Lasermeting produceert nooit een beeld van iemand: er is geen foto om te verwerken, geen gezicht om te blurren, geen beeldmateriaal waar een privacytoetsing zich zorgen over hoeft te maken. Het privacyantwoord is geen verwerkingsregel; het is natuurkunde. In omgevingen waar een zichtbare lens op zichzelf al wrijving oproept (culturele instellingen, openbaar vervoer, openbare ruimte) is dat verschil evenveel waard als elke technische specificatie, want er is niets op iemand gericht en er wordt niets vastgelegd om bezwaar tegen te maken.
Voor een FG is het praktische onderscheid dit: bij camera’s documenteer je dat beelden op het apparaat worden verwerkt en nooit opgeslagen; bij LiDAR documenteer je dat er geen beeld bestaat. Beide routes slagen. Eén ervan is korter. En welke je ook kiest, ze komt van Bumbee Labs, het bedrijf achter de enige telmethode in Europa die is goedgekeurd door een gegevensbeschermingsautoriteit: dezelfde privacy-first-engineering draagt elke methode die we leveren.
Wanneer het antwoord “allebei” is
De meeste echte locaties zijn niet één soort ruimte. Een OV-knooppunt heeft gekanaliseerde gates en een wijde, open hal. Een retaillocatie heeft heldere ingangen en een donkere parkeergarage. Kiezen voor één methode betekent haar blinde vlekken accepteren overal waar de ruimte niet meer bij haar past.
Een hybride opstelling slaat het compromis over: camera’s bij de afgebakende ingangen, kassa’s en servicepunten waar standaardhardware en wachtrijmetrieken winnen; LiDAR over de donkere, open en buitenruimtes waar beeldloze lasermeting wint. Elke methode dekt de blinde vlekken van de andere, de datastromen valideren elkaar, en, vaak over het hoofd gezien, een hybride kan de kosten verlagen in plaats van verhogen, omdat je stopt met het overdimensioneren van één methode en elke sensor alleen plaatst waar hij werkelijk het beste gereedschap is.
Hoe er ook wordt geteld, de data landt op dezelfde plek: één platform, één API, één set dashboards, elke metriek vergelijkbaar. De methoden verschillen; de bron van de waarheid niet. De vraag is nooit “welke technologie is het best?”, maar “welke technologie is het best op precies dit punt in jouw gebouw?” Loop met die vraag de plattegrond af en het antwoord schrijft zich meestal vanzelf: camera’s bij de deuren, lasers in het donker en in de open ruimte, en één beeld van het geheel.
Veelgestelde vragen
Wat is nauwkeuriger, LiDAR of camera-personentelling?
Beide zijn precisiemethoden, en bij een goed verlichte, duidelijk afgebakende ingang doen ze hetzelfde werk: exacte in/uit-tellingen per richting en live bezetting. De doorslag geeft de omgeving, niet het specificatieblad. Camera's blijven een sterke keuze bij afgebakende ingangen en servicepunten; LiDAR brengt dezelfde precisie naar donkere, open en buitenruimtes waar verlichting een optisch systeem zou hinderen, en houdt mensen die dicht op elkaar lopen betrouwbaar gescheiden.
Is camera-personentelling AVG-proof?
Dat kan, als het systeem is gebouwd om te tellen en niet om te identificeren. In telmodus wordt de video op het moment zelf op het apparaat geanalyseerd en verlaten alleen getallen de camera: er worden geen persoonlijke beelden opgeslagen en geen individuen geïdentificeerd. LiDAR neemt een andere route naar dezelfde uitkomst: er ontstaat überhaupt geen beeld. In beide gevallen ontvang je anonieme, geaggregeerde statistiek.
Kan ik LiDAR- en camera-personentelling combineren?
Ja, en veel locaties zouden dat moeten doen. Camera's dekken de afgebakende ingangen, kassa's en servicepunten; LiDAR de donkere, open en buitenruimtes. In een hybride opstelling voeden beide hetzelfde platform, dezelfde dashboards en dezelfde API, zodat elke metriek over de hele locatie vergelijkbaar blijft.